全海深防护
IP68+ 密封体系覆盖长期浸水与高压环境,并可按任务深度进行 100m 至 10,000m 定制。
- 钛合金与氟橡胶结构
- 抗腐蚀水密接头
- 深海动密封设计
 返回主页
WA100 · UNDERWATER DEXTERITY
从“夹得住”到“做得精”
把五指灵巧操作带入高压、腐蚀与长期浸水环境,让深海工程、科考采样和特种作业拥有一双真正可用的手。
VIDEO
BUILT FOR THE DEEP
传统灵巧手一旦进入水下,密封、腐蚀、耐压和可靠性会同时成为瓶颈。WA100 从结构、材料、通信到控制链路,围绕真实水下任务重新设计。
IP68+ 密封体系覆盖长期浸水与高压环境,并可按任务深度进行 100m 至 10,000m 定制。
不止开合夹持。多关节联动让手指能够贴合异形目标,完成拨、拧、捏、握等复杂动作。
单指力不低于 10N,整手提拉负载不低于 5KG,在水流扰动下依然保持可控抓握。
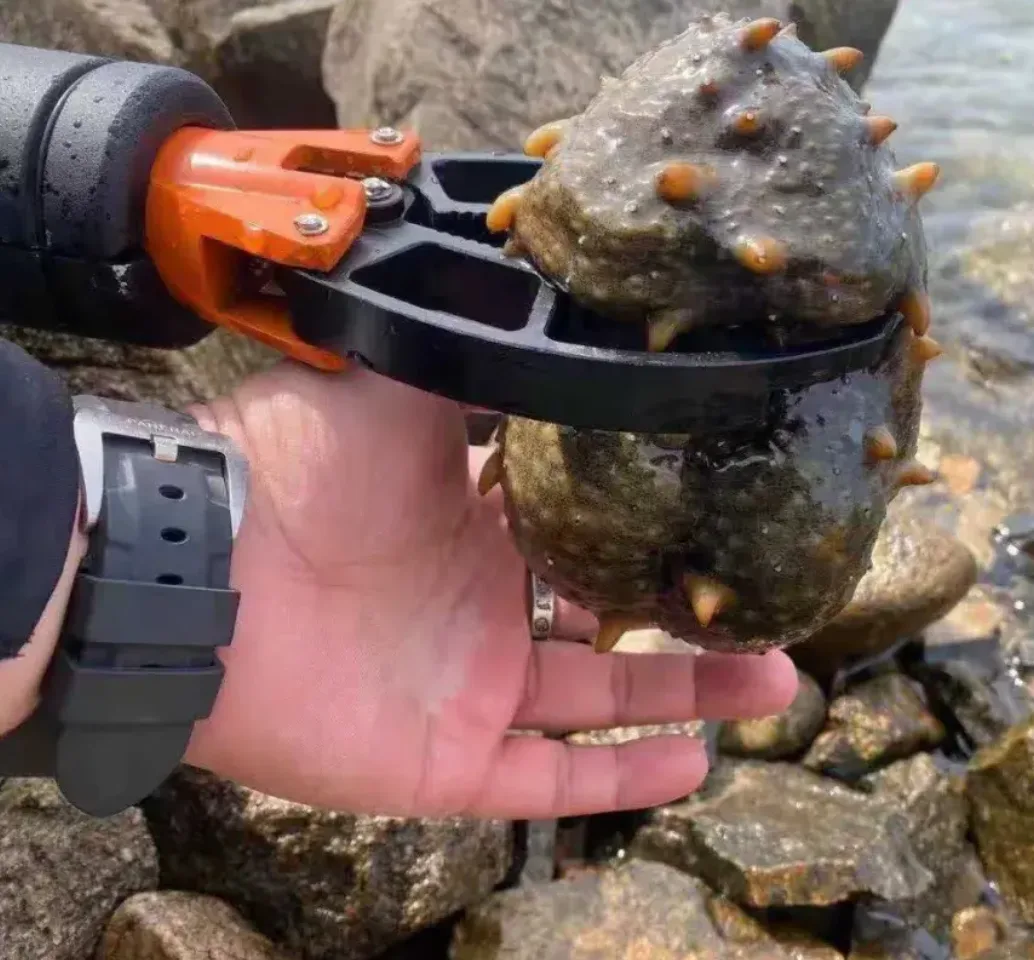 传统夹爪 VS WA100
FROM GRIP TO MANIPULATION
传统夹爪擅长固定形状和单一动作,但面对柔软、脆弱或不规则目标时,往往只能在“夹不住”和“夹坏了”之间取舍。
CASE STUDY
真实水下环境中完成目标识别、姿态调整、多指包络与稳定提拉。不是概念演示,而是一条可复现的作业闭环。
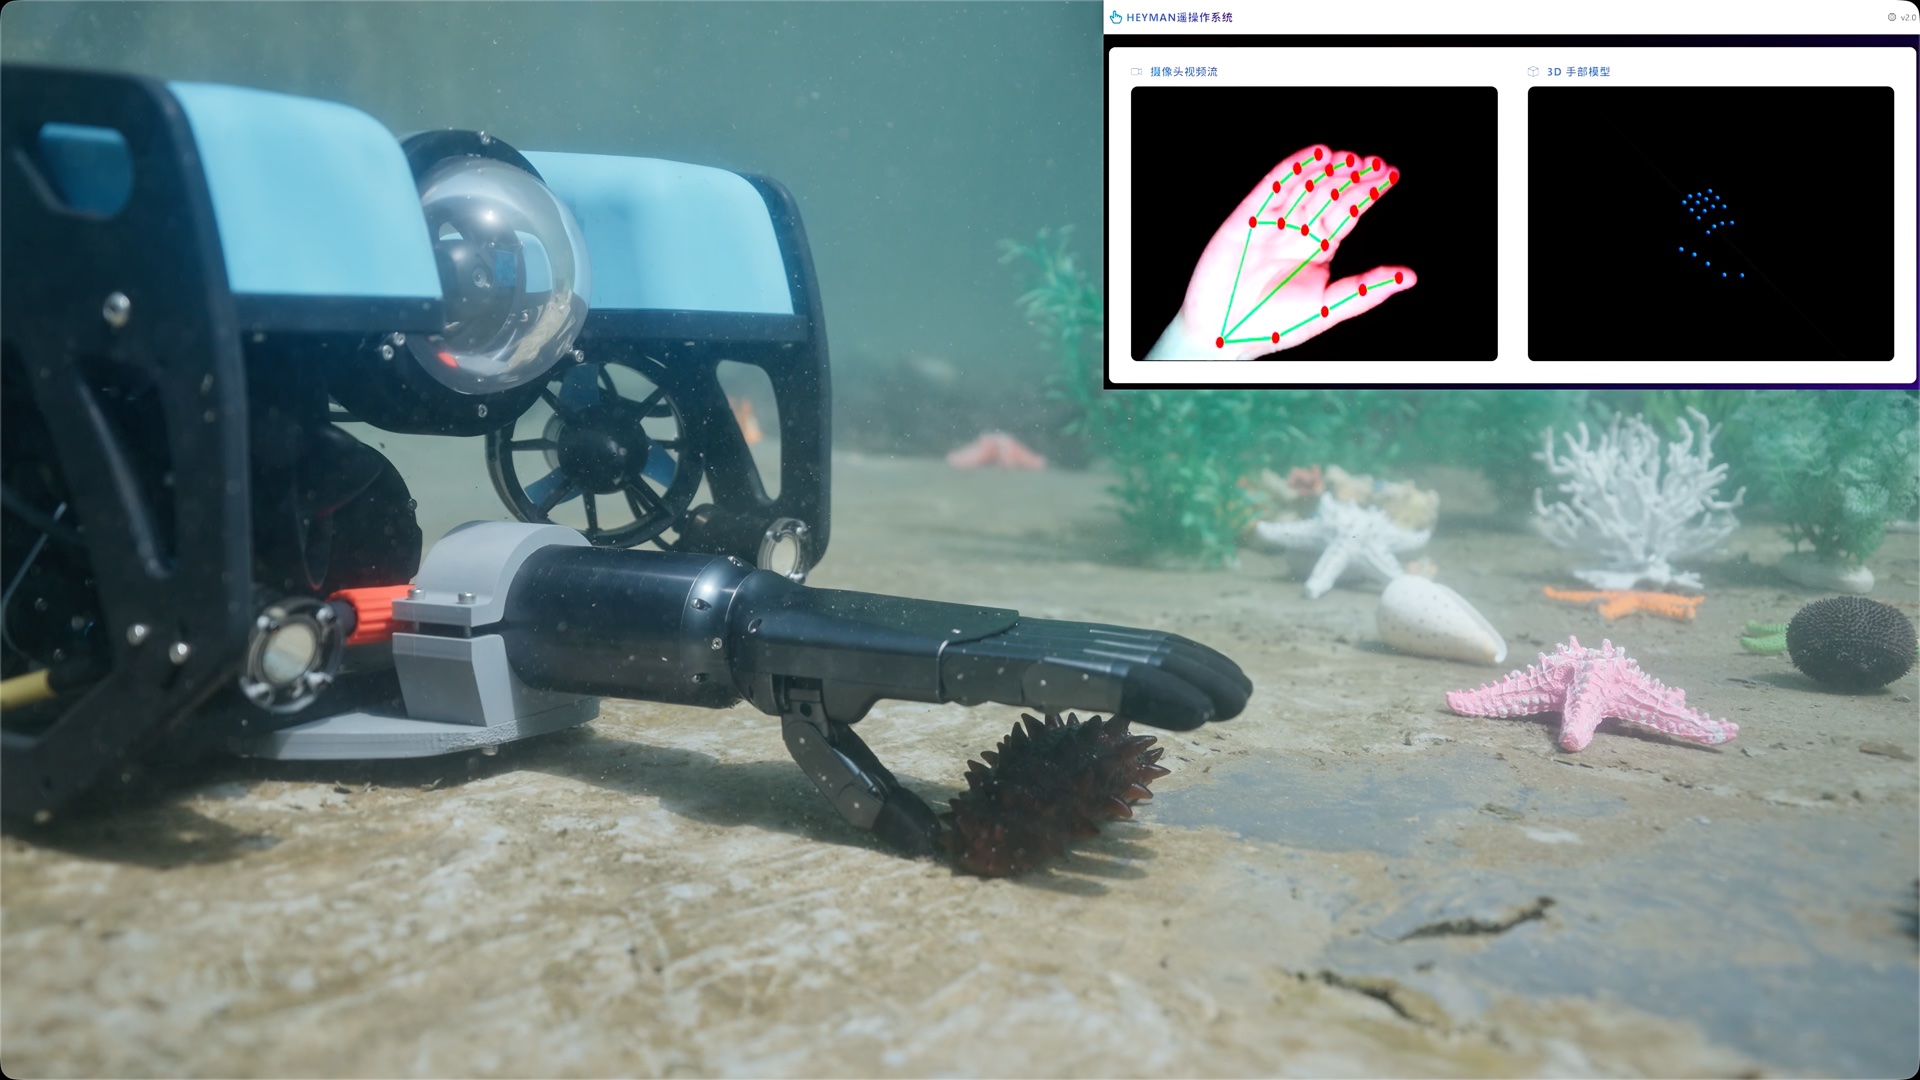
根据目标姿态调整末端位置,为多指包络预留安全空间。
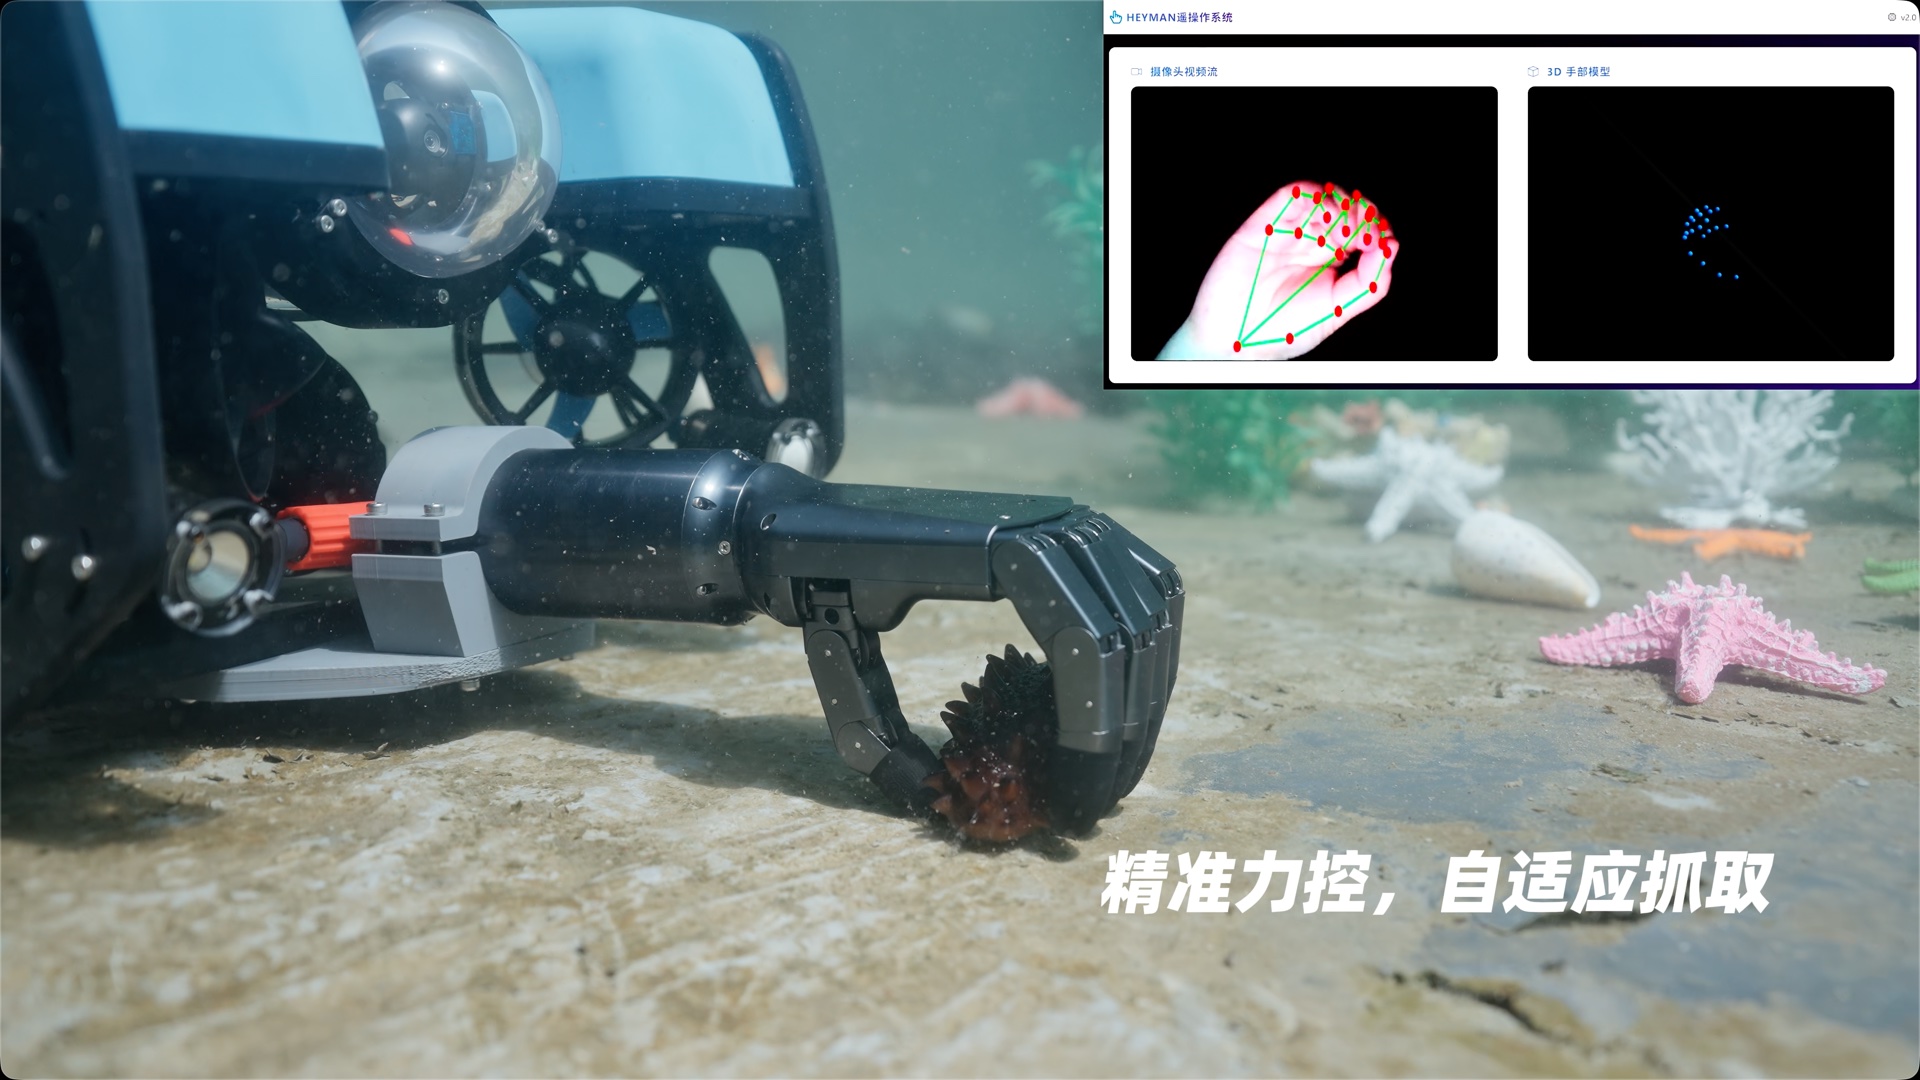
多关节手指逐步贴合异形表面,减少局部应力和目标损伤。
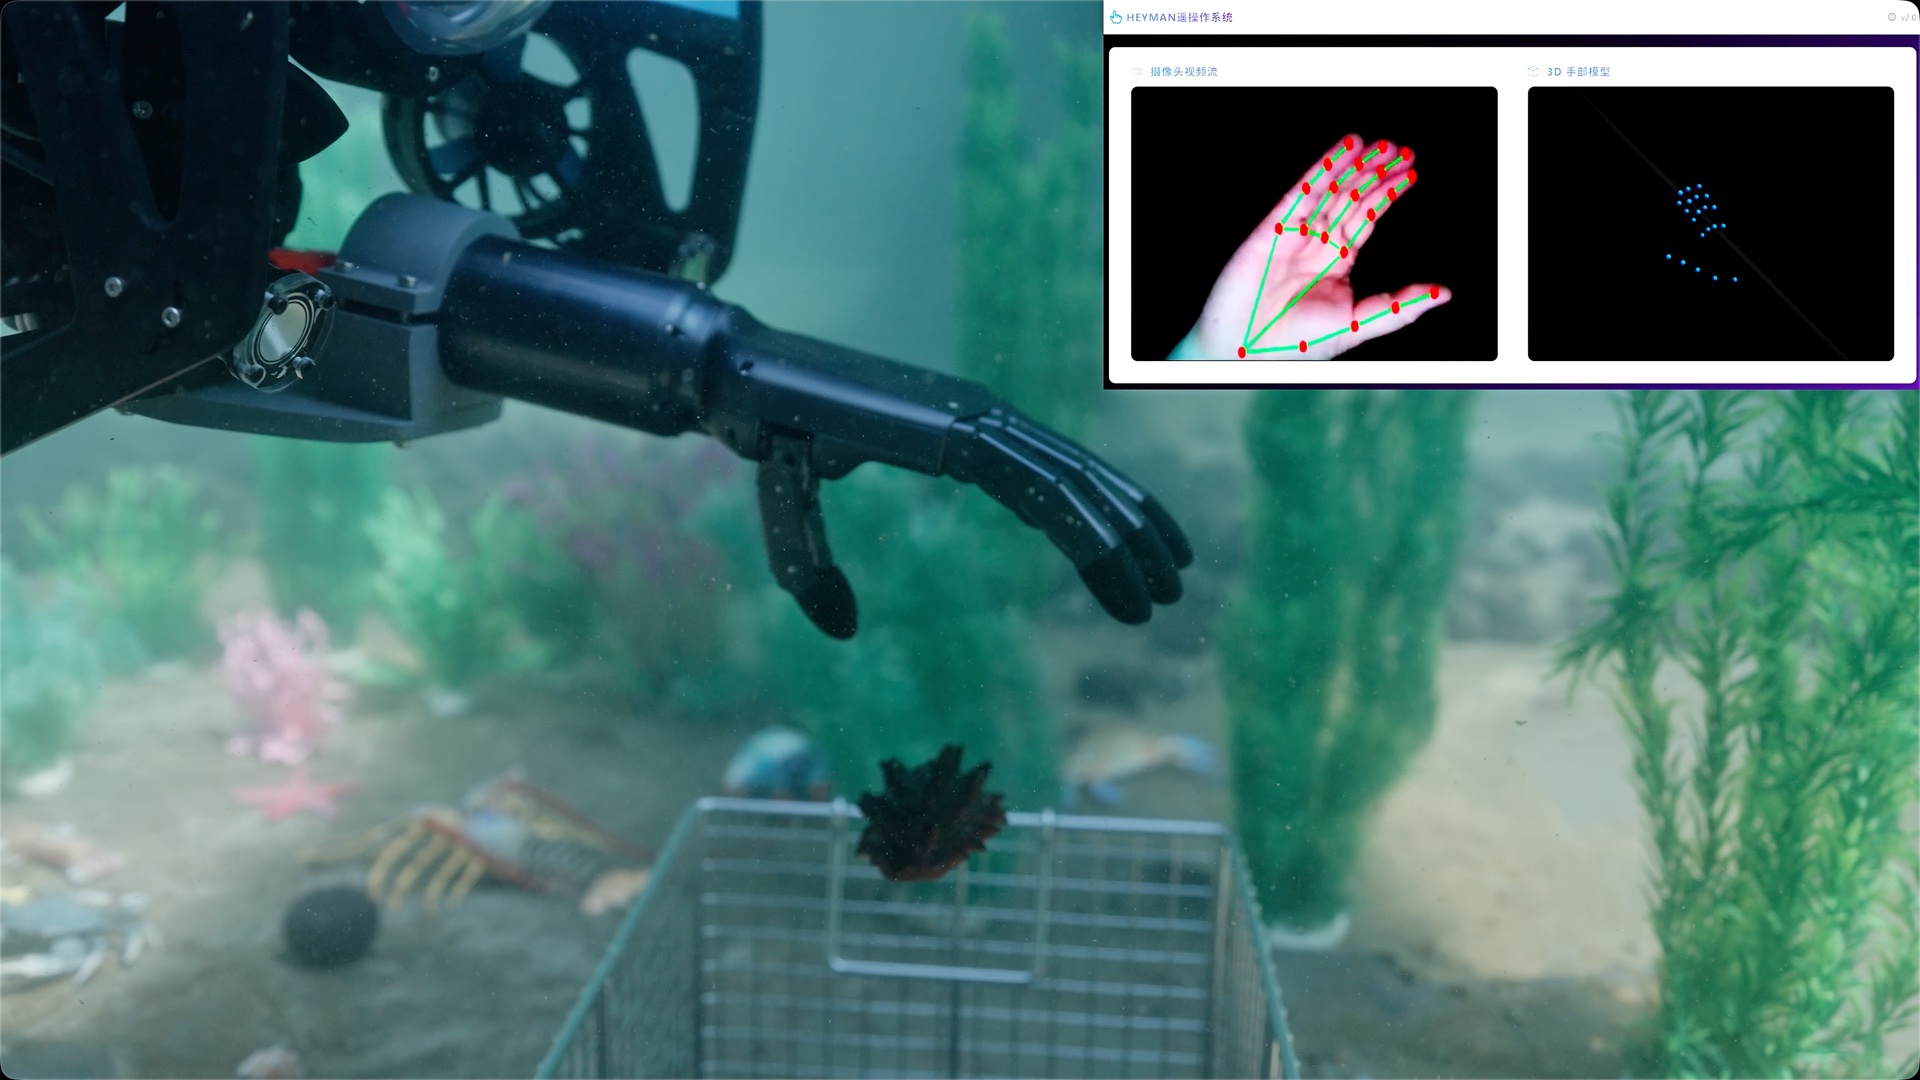
通过位置和电流反馈维持抓握,完成移动、回收或后续操作。
SCENARIOS
从工程维护到精细采样,再到文物打捞与涉水服务,WA100 让同一套五指末端跨越更多任务边界。


01 / ENGINEERING
面向海底管线维护、海上平台作业、船体修复、阀门操作和水下设备检修,让复杂工具操作进入水下。
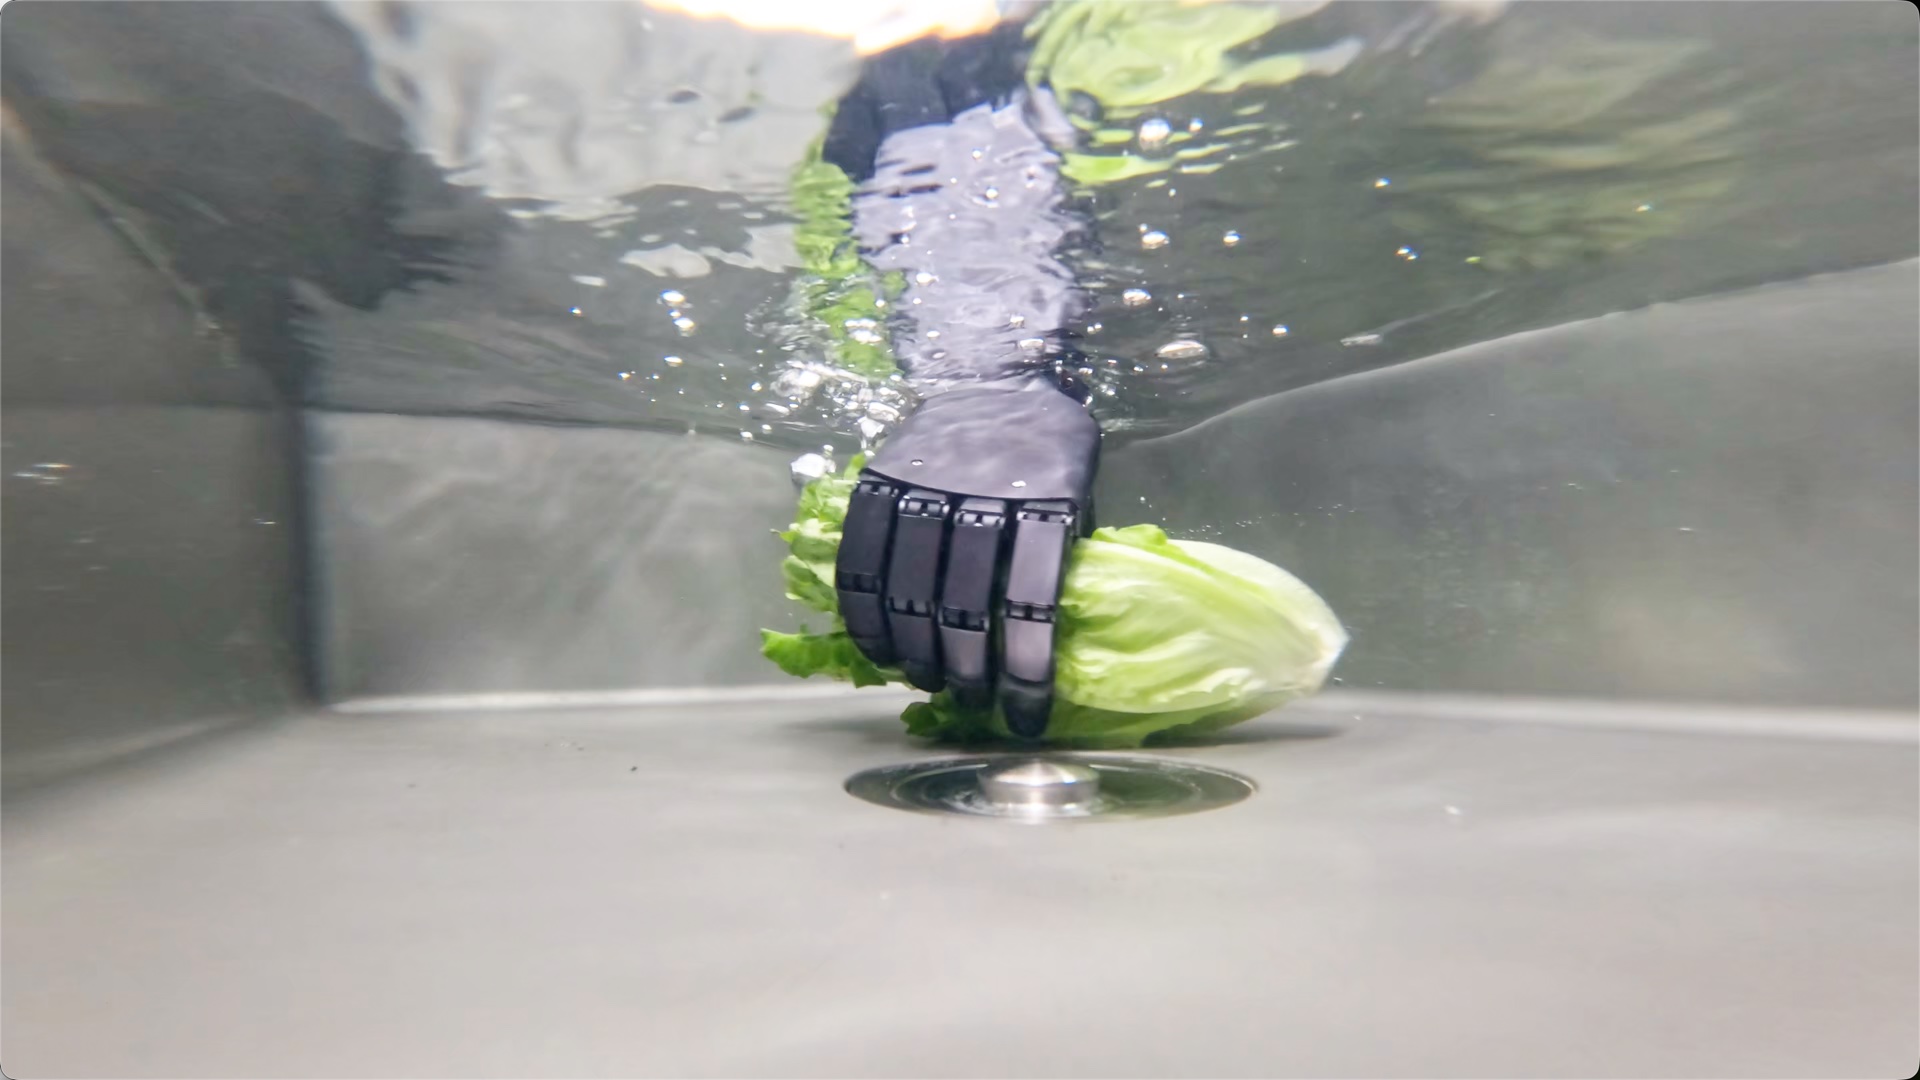
02 / SERVICE
IP68+ 让具身机器人不再回避油污、潮湿和冲洗环境,覆盖厨卫操作、泳池维护与环境采样。


03 / RECOVERY
面对文物、样本和遗物等高价值目标,使用更接近人手的操作方式完成提取、转移和回收。
告诉我们任务深度、目标物和搭载平台,黑漫科技将提供从选型、结构适配到控制集成的完整支持。

微信扫一扫
关注 HeymanTech